06.07.2015

Программа для робота RoboArmH25 EV3 представлена на странице в двух вариантах. Первый - простой - вариант предполагает ручное управление. Второй вариант - автоматическая работы модели с предварительной синхронизацией моторов по датчикам.
Начало программы:

Продолжение программы:
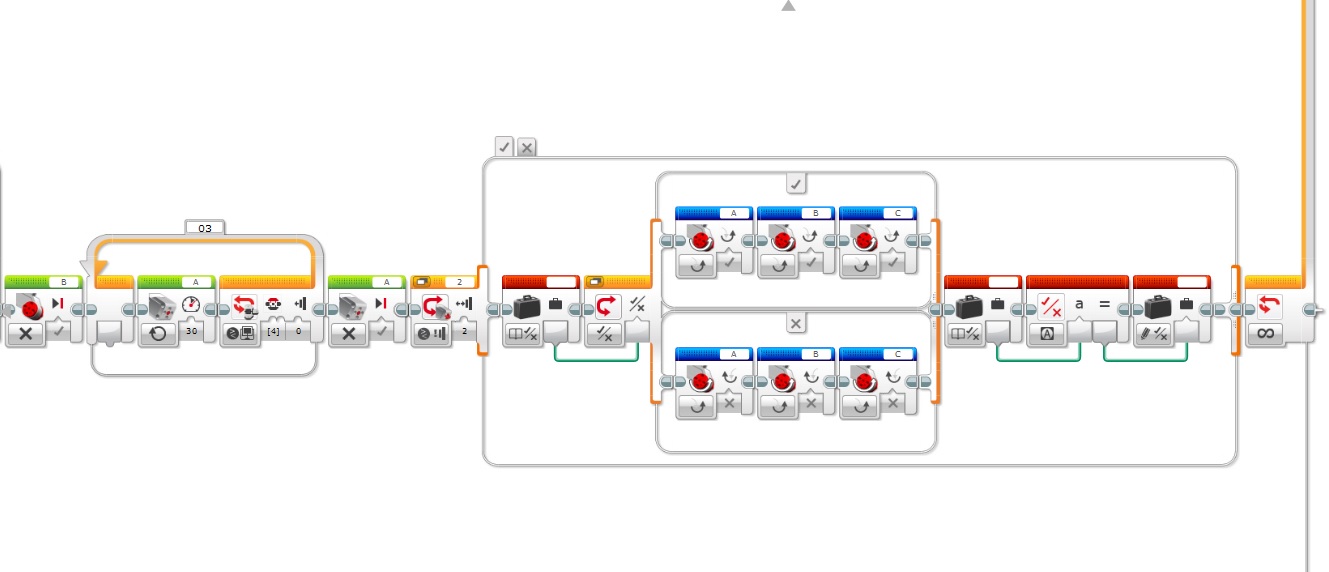
Программа достаточно объемная, но не сложная в плане реализации. Основная мысль: при нажатии кнопки происходит действие. На каждую кнопку контроллера можно запрограммировать работу моторов.
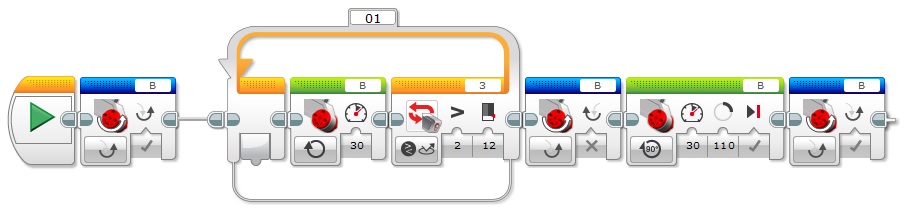
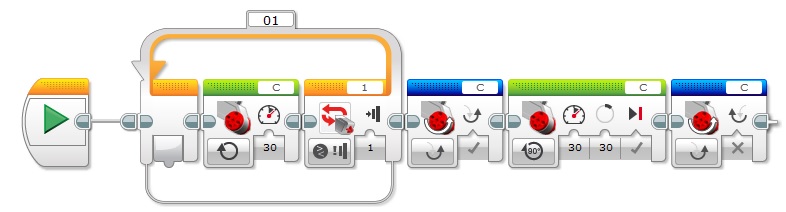
Вторая программа - автоматическая работа - начинается с двух подпрограмм, предназначенных для синхронизации моторов. Это позволяет каждый раз точно установить моторы в одно и то же исходное положение и отсчитывать нужное количество оборотов от этого положения.
Установка мотора В на основе показаний датчика цвета:
Установка мотора С на основе показаний датчика касания:
Основная программа:
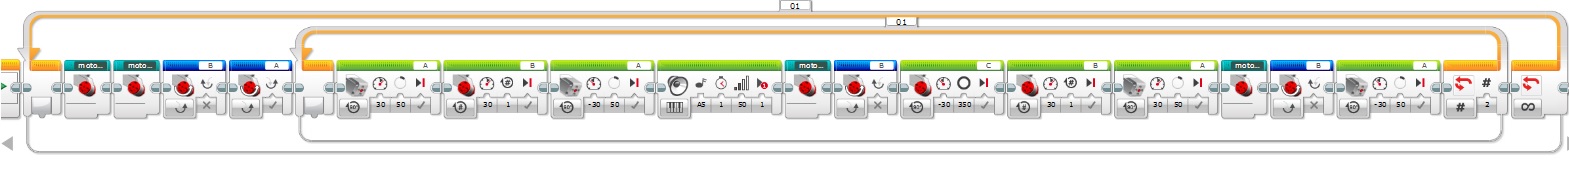
Манипулятор по циклу выполняет перенос груза из одной точки в другую, а из второй - в третью. Затем возвращается в начало и повторяет все заново с новым грузом. Программа предназначена для демонстрации работы модели.
Вам понравилось? Расскажите о своем опыте своим друзьям в социальных сетях. Пусть им понравится тоже!