15.12.2014

Сергей Александрович Филиппов
ОСНОВЫ РОБОТОТЕХНИКИ НА БАЗЕ КОНСТРУКТОРА LEGO MINDSTORMS NXT.
ЗАНЯТИЕ 5. ДВИЖЕНИЕ ПО ЛИНИИ
Одна из классических задач для мобильного робота . это движение по черной линии на белом поле с использованием датчиков освещенности. Существует множество алгоритмов, рассчитанных на различное число датчиков: от 1 до 10 и более. Сегодня мы познакомимся с простейшими из них. При этом придется затронуть элементы теории автоматического управления, которая лежит в основе программирования поведения многих роботов и автоматизированных систем.
РОБОТ С ОДНИМ ДАТЧИКОМ
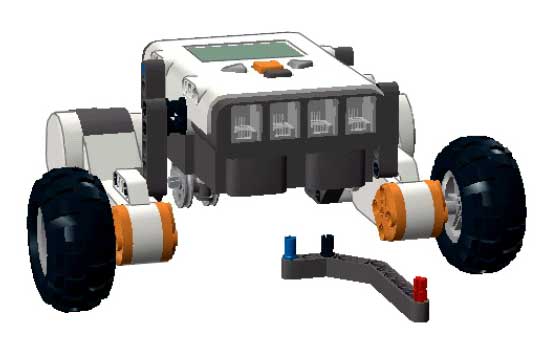
В первом опыте используем робот, созданный для задания «Танец в круге», и то же поле . черную окружность на белом фоне. Единственная поправка: датчик освещенности следует выдвинуть немного вперед, чтобы он образовывал вместе с ведущими колесами равносторонний или хотя бы равнобедренный прямоугольный треугольник (рис. 1).
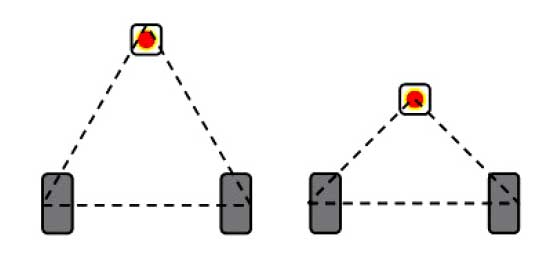
Рис. 1. Расположение датчика освещенности
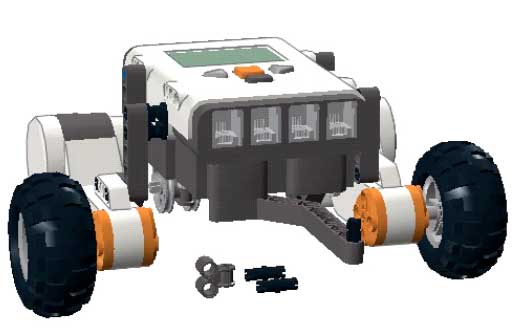
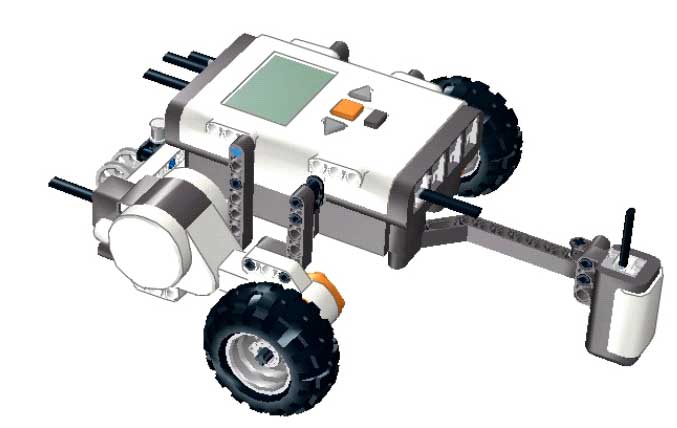
Конструкцию можно построить множеством способов. Рассмотрим один из них. Крепление датчика освещенности к трехколесной тележке (рис. 2). Короткая двухмодульная ось может быть красного или черного цвета (рис. 3). Высота датчика над поверхностью поля . от 5 до 10 мм (рис. 4).
|
Рис. 2. Крепление датчика освещенности к трехколесной тележке |
Рис. 3. Короткая двухмодульная ось может быть красного или черного цвета |
РЕЛЕЙНЫЙ РЕГУЛЯТОР
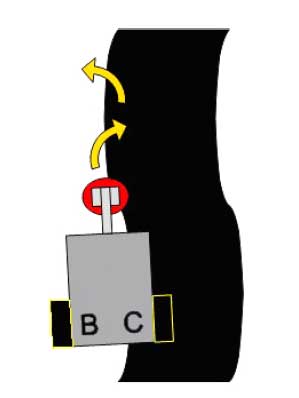
Задача такова: двигаться по плоскому полю вдоль границы черного и белого (рис. 5). Решается элементарно применением релейного двухпозиционного регулятора. В таком регуляторе рассматриваются только два состояния датчика и, соответственно, два вида управляющего воздействия на моторы. Пока датчик на белом, робот двигается в сторону черного, пока датчик на черном, робот двигается в сторону белого. Благодаря тому, что поворот осуществляется по дуге с небольшим радиусом, в итоге происходит поступательное движение вперед.
|
Рис. 4. Высота датчика над поверхностью поля . от 5 до 10 мм |
Рис. 5. Движение вдоль границы черного и белого |
Алгоритм будет записан с использованием блоков «Жди темнее» и «Жди светлее». Вот простейшее решение для начинающих (рис. 6).

Рис. 6. Алгоритм движения по линии с одним датчиком освещенности
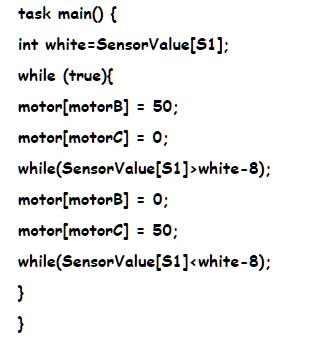
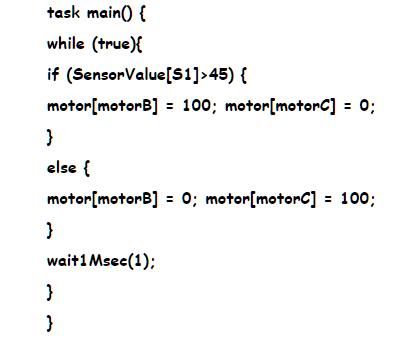
В языке RobotC нет точного соответствия этим двум командам Robolab. Не усложняя программу, можно записать примерно следующим образом.
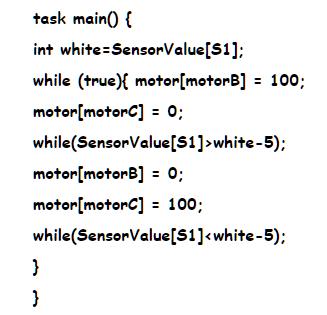
Без дополнительных уточнений предполагается, что датчик освещенности подключен к первому порту, а на моторы подается максимальная мощность (рис. 6). Перед стартом ставим робот на линию так, чтобы датчик был над белым полем на расстоянии 2.3 см слева от черного. По алгоритму робот плавно поворачивает направо, пока освещенность не понизится на 5 пунктов (по умолчанию). Затем поворачивает налево, пока освещенность не повысится на 5 пунктов. Движение получается похожим на «змейку» (рис. 5).
ВОЗМОЖНЫЕ ПРОБЛЕМЫ.
На контроллере «NXT» снятие показаний производится через пункт View главного меню.
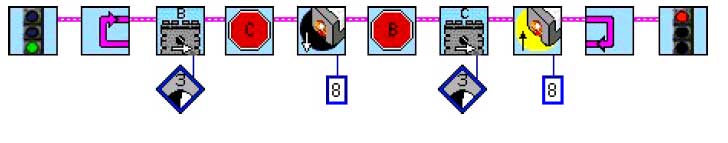
Рис. 7. Алгоритм движения по линии с одним датчиком освещенности: понижена скорость,
увеличена разность между черным и белым
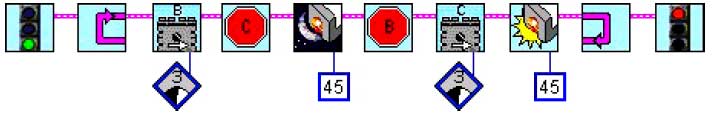
Рис. 8. Алгоритм движения по линии с абсолютным значением серого на датчике освещенности
Так выглядит усовершенствованная программа (рис. 7):
Особенность приведенных алгоритмов в том, что во всех случаях роботу требуется стартовать на белом поле и используется относительное понижение освещенности.
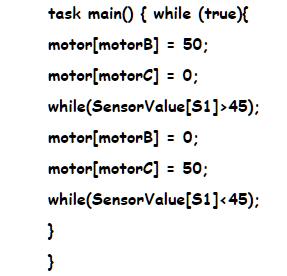
Однако есть возможность заранее определить уровень освещенности на данном поле и использовать его абсолютное значение. Воспользовавшись показаниями датчика на белом и черном, полученными через меню View, рассчитаем их среднее арифметическое (53 + 37)/2 = 45, которое условно назовем «значением серого». Пересекая датчиком значение 45, робот будет менять направление движения. Очевидно, что по левую сторону от «серого» все показания датчика будут «белыми», а по правую «черными». В алгоритме заменим блоки ожидания показаний датчиков на «Жди черного» и «Жди белого» (рис. 8).
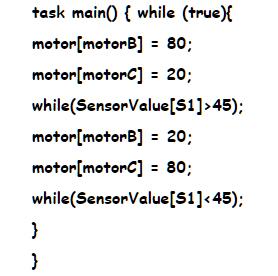
Более устойчиво алгоритм работает, если в Robolab использовать моторы с управлением мощностью от .100 до 100. В этом случае есть возможность отрегулировать плавность поворота в соответствии с кривизной линии (рис. 9).
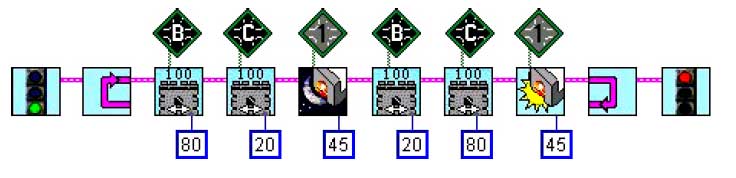
Рис. 9. Алгоритм движения по линии с одним датчиком освещенности: улучшено управление моторами
В этом алгоритме притормаживающие моторы на повороте не останавливаются полностью, а лишь понижают мощность до 20 пунктов. Это делает поворот более плавным, но может привести и к потере линии на резком повороте. Поэтому числа 80 и 20 поставлены условно, их стоит подобрать самостоятельно. Следующий пример движения вдоль границы черного и белого с использованием ветвления (рис. 10).
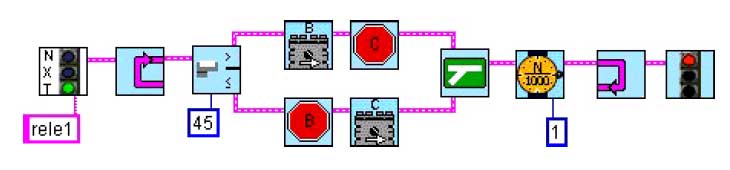
Рис. 10. Алгоритм движения вдоль границы черного и белого на релейном регуляторе с использованием ветвления
В качестве значения перехода границы черного и белого взято то же число 45, которое было рассчитано для предыдущих алгоритмов.
Задержка в одну миллисекунду предназначена для того, чтобы немного разгрузить микроконтроллер: на небольших скоростях за это время ничего существенного не происходит.
В алгоритме использован модифицированный зеленый светофор «begin NXT», который позволяет передавать программы на контроллер не только с именем rbl, но и с любым другим длиной до 6 символов. Пиктограмма этого светофора находится в палитре «NXT». Используя различные имена, можно хранить в памяти контроллера сразу несколько программ. Имя указывается в прямоугольном модификаторе, присоединяемом к светофору (на рис. 10 имя rele1). В среде RobotC эта проблема решена иначе: программа загружается на «NXT» с тем именем, c которым сохранена на компьютере.
П-РЕГУЛЯТОР
Пропорциональный регулятор . это устройство, оказывающее управляющее воздействие u(t) на объект пропорционально его линейному отклонению e(t) от заданного состояния x0(t);
e(t) = x0(t) - x(t)
где x(t) . состояние в данный момент времени;
u(t) = ke(t),
где k - усиливающий коэффициент.
То есть, чем дальше робот отклоняется от заданного курса, тем активнее должны работать моторы, выравнивая его.
Движение по границе черного и белого тоже можно построить на П-регуляторе. Хотя внешне задача представляется решаемой только с помощью релейного регулятора, поскольку в системе присутствует всего два видимых человеческому глазу состояния: черное и белое. Но робот все видит иначе, для него отсутствует резкая граница между этими цветами. Можно сказать, он близорук и видит градиентный переход оттенков серого (рис. 11). Вот это нам и поможет построить П-регулятор.
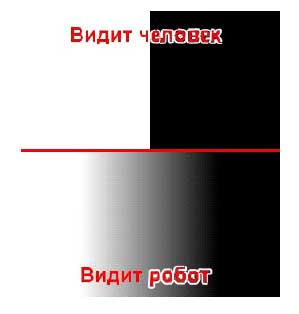
Рис. 11. Отличие восприятия робота и человека
Определяя состояние робота как показания датчика освещенности, научимся оказывать пропорциональное управляющее воздействие на моторы по следующему закону
e = s1 - grey,
где s1 . текущие показания датчика, а grey . заданное значение,
u = k*e,
MotorB = N + u,
MotorC = N . u,
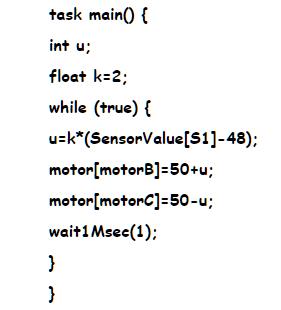
где N . базовая мощность двигателей. Так выглядит алгоритм пропорционального регулятора для одного датчика освещенности (рис. 12).
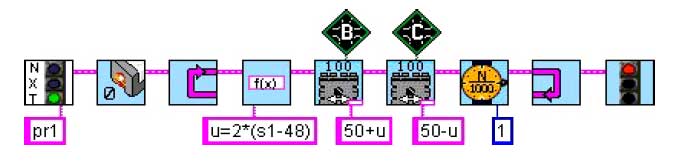
Рис. 12. Алгоритм движения по линии с одним датчиком освещенности на П-регуляторе
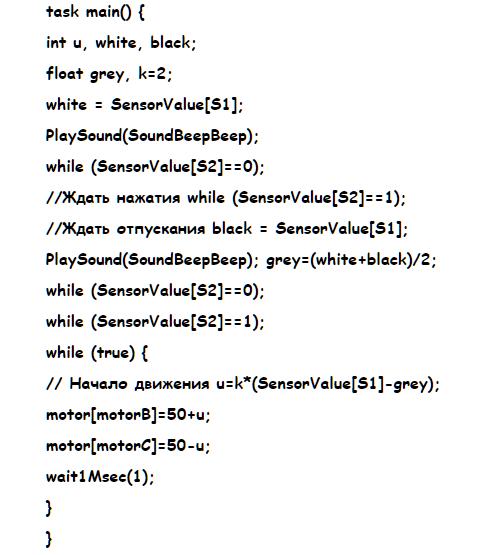
Величина s1 - это показания датчика освещенности после его инициализации на первом порту (по умолчанию). В качестве заданного среднего значения датчика освещенности взято число 48. На моторы подается базовая мощность 50%, которая сохраняется при нулевом управляющем воздействии u. В данном случае отклонение (s1 . 48) умножается на усиливающий коэффициент 2, который на высоких скоростях может быть и больше. Тот же алгоритм на RobotC.
При слишком высоком усиливающем коэффициенте поведение робота напоминает движение на релейном регуляторе: его постоянно заносит из стороны в сторону. При низком коэффициенте робот может потерять линию. Для достижения наибольшего эффекта от П-регулятора следует найти оптимальное соотношение конструкции робота, базовой мощности (которая может достигать 100%) и усиливающего коэффициента.
КАЛИБРОВКА ДАТЧИКА
Обратимся к числу 48, использованному в формуле управления u. Это среднее арифметическое показаний датчика освещенности на черном и на белом, например (40 + 56)/2 = 48. Однако показания датчиков часто меняются по разным причинам: другая поверхность, изменение общей освещенности в помещении, небольшая модификация конструкции и т. п. (в предыдущих примерах было число 45, допустимое в комнатных условиях, а гденибудь на стадионе это значение может вырасти на 20.30 пунктов). Поэтому имеет смысл научить робота самостоятельно вычислять среднее арифметическое, то есть значение границы белого и черного.
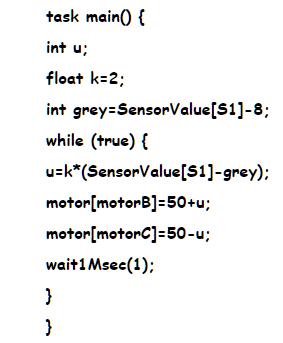
Есть несколько способов выполнить калибровку датчика. В простейшем случае вместо вычисления среднего арифметического просто понижается значение белого. Смысл способа в том, что робот снимает показания на белом, вычитает из него некоторое предполагаемое значение и полученное число считает границей белого и черного. Например, 56 . 8 = 48 можно считать показаниями датчика на сером (рис. 13).
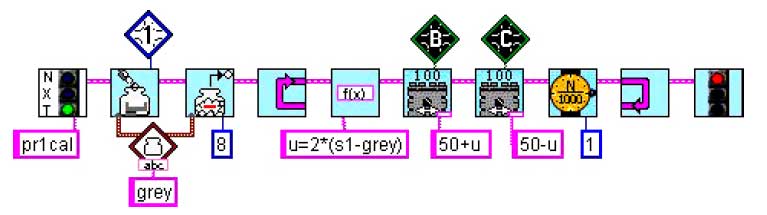
Рис. 13. Алгоритм движения по линии с одним датчиком освещенности
на пропорциональном регуляторе с предварительной калибровкой (определением значения серого).
Значение освещенности с датчика на порту 1 считывается в именованный контейнер grey, после чего оно уменьшается на число 8, и в формуле управления u переменная grey используется как заданное значение серого. Инициализация датчика происходит при вызове команды считывания в контейнер, поэтому отдельная команда не требуется. Другим способом аналогичную калибровку можно выполнить так (рис. 14).
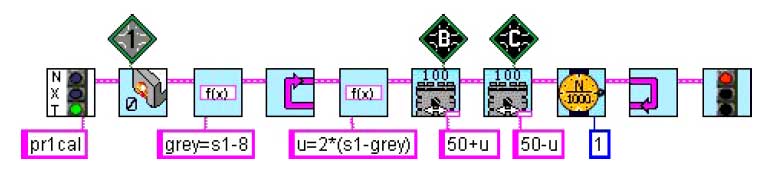
Рис. 14. Алгоритм движения по линии на пропорциональном
регуляторе с инициализацией датчика и калибровкой
Вообще говоря, в RobotC тоже требуется инициализация датчика. Произвести ее можно через меню Robot ® Motors and Sensors Setup. В качестве типа датчика устанавливается Light Active. Также рекомендуется задать имя датчика и в программе использовать имя вместо привязанного к конкретному порту значения S1. Однако в данной статье для краткости оставим прежний стиль.
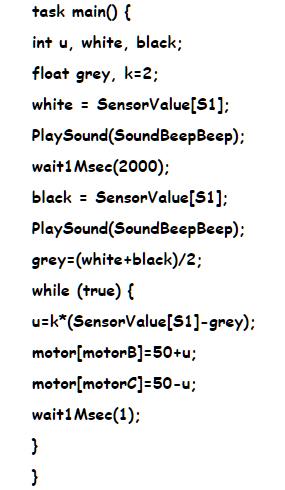
Надо иметь в виду, что такой способ калибровки не учитывает все возможные варианты, а только экономит время на программирование и отладку. Если же времени достаточно, есть другой способ, при котором действительно производится расчет среднего арифметического (рис. 15).
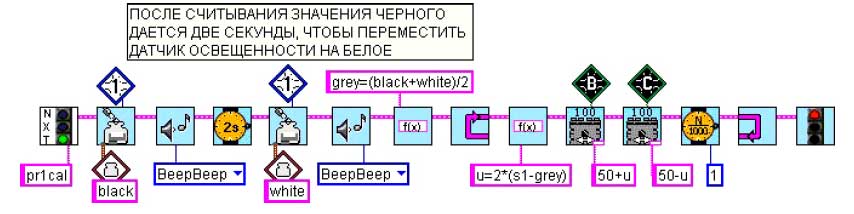
Рис. 15. Алгоритм движения по линии с одним датчиком
освещенности на пропорциональном регуляторе с расчетом значения серого
Предложенный алгоритм обладает некоторым неудобством: при запуске потребуется быть внимательным и не пропустить звукового сигнала, после которого робот надо переместить так, чтобы датчик освещенности оказался над белым полем. Понятно, что вначале следовало поместить робот точно над черной линией.
В контейнере black будет сохранено значение черного, в контейнере white . значение белого. В переменную grey помещается значение серого, которое используется в регуляторе. Сразу после второго звукового сигнала робот начнет движение. Процесс калибровки можно сделать управляемым. Для этого после каждого считывания данных необходимо вставить ожидание какого-либо внешнего события, например нажатия на датчик касания, уменьшения расстояния на ультразвуковом датчике или просто нажатия на кнопку «NXT». Рассмотрим простейший пример с дополнительным датчиком касания, подсоединенным ко второму порту. Запустить программу имеет смысл, аккуратно установив тележку с датчиком освещенности над черной линией (рис. 16).
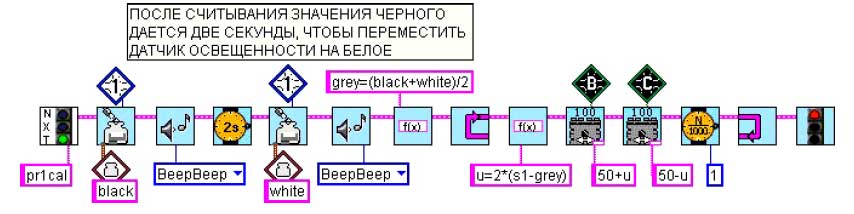
Рис. 16. Калибровка датчика освещенности с ожиданием касания
В двух последних примерах использованы именованные контейнеры (black и white), которые по сути являются переменными, как в обычном языке программирования. Обратите внимание, что звуковой сигнал перед стартом способствует тому, чтобы робот не среагировал дважды подряд на одно нажатие, что не исключено. В примере на языке RobotC эта проблема решается ожиданием отпускания датчика.
После первого звукового сигнала нужно переставить тележку так, чтобы датчик освещенности оказался над белым. После второго . подготовиться к старту (датчик освещенности на границе между черным и белым), и по повторному нажатию кнопки робот начнет движение.
Аналогичный опыт можно провести, используя датчик расстояния вместо датчика нажатия. Преимущество здесь в том, что старт робота будет осуществляться бесконтактно. Это поможет стартовать в точно выбранном положении. Только надо быть внимательным и нечаянно не провести рукой возле датчика расстояния при перемещении робота. Модифицируйте алгоритм самостоятельно. Команда ожидания объекта уже встречалась в предыдущей статье в алгоритме с поиском кеглей.
ПОЛЕ
Более интересную траекторию, чем окружность, стоит сделать самому на светлой поверхности достаточно большой площади с помощью той же черной изоленты. В качестве поверхности подойдет лист фанеры, оргалита или ПВХ, обратная сторона листа линолеума, баннерная ткань, белая клеенка и многое другое. Размеры поля желательно делать не меньше, чем 100x150 см. При разметке траектории следует учесть отступ от линии до края поля не менее 20 см, чтобы колеса робота не съезжали с трассы во время движения.
Имея определенный навык, можно наклеить изоленту так, что получится замкнутая кривая. Если не выходит одним куском, смело пользуйтесь ножницами, чтобы изгибы с малым радиусом кривизны составить из нескольких частей. Для начала не стоит рисовать слишком резких поворотов. Вот пример траектории (рис. 17).
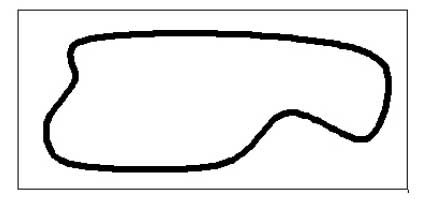
Рис.17. Пример траектории для состязаний «Движение по линии»
Линию можно составить как из одной, так и из двух-трех полос изоленты или самоклеющейся пленки. Тогда роботу будет легче ориентироваться и не съехать с курса.
Наиболее интересные соревнования движения по черной линии в России проводятся в Политехническом музее в Москве [8]. В турнире на кубок Политехнического музея участвуют как Лего-роботы, так и самодельные творения молодых и взрослых робототехников. Ширина линии на этих состязаниях составляет 5 см, а длина превышает 10 м. Рис. 43 Основы робототехники на базе конструктора Lego Mindstorms NXT. Занятие 5. Движение по линии ЗАОЧНАЯ ШКОЛА СОВРЕМЕННОГО ПРОГРАММИРОВАНИЯ Филиппов Сергей Александрович, учитель информатики физико-математического лицея № 239, методист.
Литература
Вам понравилось? Расскажите о своем опыте своим друзьям в социальных сетях. Пусть им понравится тоже!